


|
横軸モーター駆動のマリン・エレクトリック・アンローリング・キャプスタン
商品の詳細:
| 起源の場所: | 中国 |
| ブランド名: | Zhongyuan Marine Equipmen |
| 証明: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| モデル番号: | 標準またはカスタマイズされた |
お支払配送条件:
| 最小注文数量: | 1台 |
|---|---|
| 価格: | Based on quotation |
| パッケージの詳細: | 標準パレットまたはカスタマイズされた梱包を輸出します |
| 受渡し時間: | プロジェクト要件に基づく |
| 支払条件: | T/T、L/C |
| 供給の能力: | プロジェクトの要件に基づいたカスタマイズされた生産 |
|
詳細情報 |
|||
| 関数: | 係留 | 作業負荷: | 5KNへの250KN |
|---|---|---|---|
| 歪むヘッド直径: | 200-700のmm | 曲線速度 (m/min): | 9-18m/Min |
| ワイヤー ロープDia。: | 11 - 46 (mm) | 材料: | ステンレス鋼(磨かれる)、投げる穏やかな鋼鉄 |
| 力: | 電気 | コントロール: | ローカルかリモート・コントロール |
| 分類証明書: | CCS、NK、BV、ABS、DNV、LR、KR、IRS、RS、RINAなど | ||
| ハイライト: | 船のデッキ装置のキャプスタン,横の係留のキャプスタン,海洋の係留のキャプスタン |
||
製品の説明
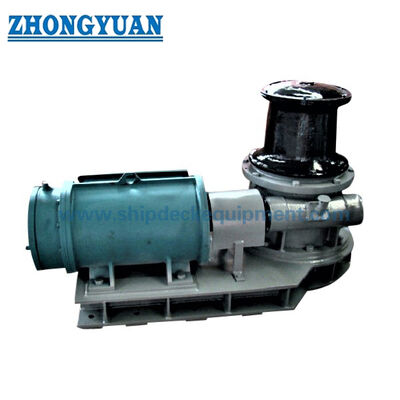
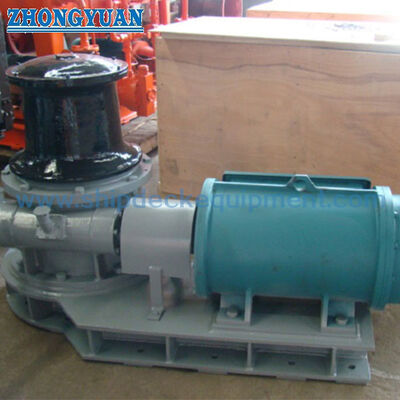
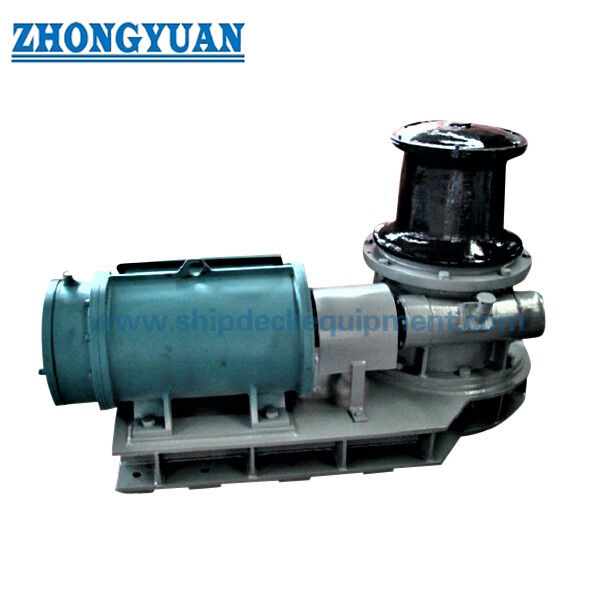
マリーン電動係留キャプスタン(水平モーター駆動)| デッキマウント式ワーピングキャプスタン
製品概要
このマリーン電動係留キャプスタンは、係留、離岸、移動、ロープ取り扱い作業中に係留索の巻き取りおよび繰り出しに使用されるデッキマウント式ワーピング装置です。キャプスタンは、水平に配置された電動モーターによる減速ギアボックスを介して駆動される垂直ワーピングヘッドを使用します。水平駆動レイアウトにより、主要な駆動コンポーネントがデッキ上に配置されるため、点検とメンテナンスが容易になります。ユニット全体は、承認された設置図面に従ってボルトで準備されたデッキ基礎に固定されます。
ドラム式係留ウインチとは異なり、キャプスタンは専用のストレージドラムに係留索を巻き取りません。引張力は、ロープと回転するワーピングヘッド間の摩擦によって発生し、自由端は船舶の係留手順に従って制御されます。したがって、適切な選択は、定格引張力と速度だけでなく、ロープの種類と直径、ワーピングヘッドの直径、ラインリード、曲げ半径、制御位置、基礎強度、電気供給、および船舶の完全な曳航および係留配置にも依存します。
クイック仕様
- 機能:係留/ワーピング → 係留索の巻き取りと繰り出しに使用。ロープ収納ウインチではありません。
- 駆動配置:水平電動モーター + 減速ギアボックス → 主要な駆動コンポーネントは、点検とメンテナンスのためにデッキ上に配置できます。
- 製品ファミリー定格引張力:5~250 kN(出典による)→ 最終定格引張力は、指定されたワーピング速度とデューティで確認する必要があります。
- ワーピングヘッド直径:200~700 mm(出典による)→ ロープ直径、ロープメーカーの曲げ半径ガイダンス、および該当する場合はISO 6482ワーピングエンドプロファイル要件と合わせて選択してください。
- ワーピング速度:9~18 m/min(出典による)→ 単速、2速、または可変周波数構成は、各プロジェクトで確認する必要があります。
- 参照ロープ直径:11~46 mm(出典による)→ 最終的なロープの種類、構造、MBL / LDBF、D/d要件、および完全な係留システムとの互換性を確認する必要があります。
- 制御:ローカルまたはリモート → 制御位置は、作業ロープと係留エリアの安全な視認性を提供し、緊急停止とインターロックの要件はプロジェクトで確認する必要があります。
- 設置:船舶用基礎にボルトで固定 → 基礎、保持ボルト、デッキ補強、ケーブル配線、排水、アクセススペースは船舶固有です。
操作原理と係留用途
係留索は垂直ワーピングヘッドの周りに導かれ、電動モーターは減速ギアボックスを介してヘッドを回転させます。ロープとワーピング表面間の摩擦が牽引力を発生させ、ロープハンドラーは船舶の承認された係留手順に従って自由端を制御します。ヘッド上の巻き数に固定されたカタログ値として依存すべきではありません。それはロープの材質、表面状態、ロープ荷重、ワーピングヘッドのプロファイル、および操作手順に依存します。
キャプスタンは、係留システム全体の1つのコンポーネントとして考慮されるべきです。キャプスタンからローラー、ペデスタルフェアリード、チョック、または船側フェアリードへのラインリードは、可能な限り直接的であるべきであり、不必要な方向変更は避けるべきです。係留索、ワーピングヘッド、継手、支持構造、制御装置、および操作エリアは、船舶の曳航および係留配置計画と互換性がある必要があります。
主な技術パラメータ
|
ワーピングヘッド、ロープ、引張力の選択
- 定格引張力:船舶の実際の係留配置における必要な牽引力を確認してください。モデル引張力を係留索MBLまたは船体設計MBLとして扱わないでください。
- ワーピングヘッド直径:曲げ損失と早期疲労を減らすために、ヘッドとロープの直径比をロープメーカーの推奨事項と照合してください。
- ロープ材質:合成繊維、天然繊維、または鋼線ロープは、異なる摩擦、剛性、曲げ半径、摩耗、および取り扱い特性を持っています。ヘッドプロファイルを固定する前に、実際のロープを確認してください。
- ロープ直径:選択された11~46 mmの範囲が、一般的な製品ファミリー参照だけでなく、実際のロープ構造に適用されることを確認してください。
- ラインリード:ロープは、過度のフリート角度、基礎とのこすれ、または回避可能な方向変更なしに、ワーピングヘッドに接近および離れるべきです。
- 係留システム互換性:キャプスタン引張力、ロープ強度、フェアリード、チョック、ボラード、デッキ継手、および支持船体構造は、1つのシステムとしてレビューする必要があります。
- 作業限界マーキング:機器のマーキングと船舶のドキュメントは、承認された運用制限と基礎強度を反映すべきです。カタログ引張値から支持されていないSWLを作成しないでください。
電動ドライブ、速度、制御
水平電動モーターは、減速ギアボックスとカップリング配置を介してキャプスタンを駆動します。船上供給の場合、モーターと制御システムは、船舶の電圧、周波数、始動方法、必要な速度、デューティサイクル、周囲条件、エンクロージャー保護、およびクラス要件に対して選択されるべきです。ISO 7825は、一般的なデッキ機械要件を提供し、船体電気設備についてはIEC 60092、エンクロージャー保護についてはIEC 60529を参照しています。
- 単速ドライブ → 1つのワーピング速度で十分なシンプルな構成。
- 2速ドライブ → プロジェクトで低速制御速度と高速ロープ取り扱い速度が必要な場合に便利です。モデルテーブルには、10および15 m/minのオプションが含まれているようです。
- 可変周波数ドライブ → よりスムーズな加速、調整可能なライン速度、および機械的衝撃の低減が必要な場合に検討できます。最終的なモーターとVFDのサイジングは、デューティに合わせて設計する必要があります。
- ローカル制御 → 通常、キャプスタン、ラインリード、および作業エリアを直接観察できるように配置されます。
- リモート制御 → プロジェクト要件に応じて利用可能ですが、制御場所、通信、緊急停止、再始動防止、および人員/ロープの状態の視認性に対処する必要があります。
- 確認すべき電気データ → 電圧、周波数、相、モーター定格、デューティ、始動電流、IPグレード、絶縁クラス、スペースヒーター、装備されている場合はブレーキ配置、制御電圧、ケーブルエントリー、および危険区域要件。
デッキ基礎と設置
キャプスタンは、自立型デッキ機器としてではなく、準備された基礎にボルトで固定されます。ワーピングヘッドでの引張力は、トルクと水平反力を生み出し、これらはベース、保持ボルト、基礎、溶接、および局所デッキ構造を介して伝達されなければなりません。したがって、船舶設計者またはクラス承認の基礎図面は、最終製造前に完成させる必要があります。
- キャプスタン中心線、ワーピングヘッドの高さ、ロープリード方向、操作範囲、モーターとギアボックスへのアクセス、およびメンテナンスのための取り外しスペースを確認してください。
- 基礎上面プレートと取り付け面は、ボルト締め中のフレームの歪みやギアボックスのずれを防ぐために十分に平坦である必要があります。
- 保持ボルトのサイズ、グレード、数量、予圧、および配置は、承認された機器の反力と基礎設計から計算する必要があります。
- 船舶構造に従って、局所的なデッキ補強と溶接の詳細を提供してください。機器の定格だけでは、船の基礎の強度を確立しません。
- ケーブルエントリー、ジャンクションボックス、排水、潤滑ポイント、ギアボックスオイルアクセス、および点検カバーを配置して、日常的なメンテナンスで不必要な分解を必要としないようにしてください。
- 設置後、アライメント、ボルト締め、自由回転、制御方向、緊急停止、無負荷運転、運転速度、およびプロジェクト固有の負荷/機能テストを確認してください。
構造
垂直ワーピングヘッド | 水平電動モーター | 減速ギアボックス | フレキシブル/フランジカップリング(該当する場合)| ベアリングおよびシャフトアセンブリ | 溶接または鋳造サポートフレーム | ボルト固定デッキ基礎 | ローカル/リモート制御機器
設計とメンテナンスの利点
- 水平モーター配置により、モーターとギアボックスをデッキ上に配置でき、デッキスペースが許す限り、点検、オイルサービス、カップリング作業、モーター交換に直接アクセスできます。
- 垂直ワーピングヘッドは、ストレージドラムを必要とせずにヘッド周りのロープリードの変化を受け入れるため、キャプスタンは縦方向のデッキスペースが限られているロープ取り扱いステーションに適しています。
- ボルト固定基礎接続により、船舶の基礎とアクセスルートが適切に設計されていれば、オーバーホールのために機器を取り外すことができます。
- ワーピングヘッドの直径は、製品ファミリー全体で1つのヘッド直径を使用するのではなく、意図したロープサイズと曲げ半径の要件に合わせて選択できます。
- ローカルまたはリモート制御は、係留ステーションに合わせて構成できますが、安全な視認性、通信、スナップバックへの暴露、および人員の位置が最終的な制御配置を決定する必要があります。
- メンテナンス可能な項目には、ギアボックス潤滑剤、ベアリング、カップリング、ワーピングヘッド表面、ファスナー、シール、電気エンクロージャー、モーター、スイッチ、制御ステーション、および基礎ボルトが含まれます。
検査、テスト、メンテナンス
- 工場検査 → 材料証明書、溶接品質、機械加工、ギア接触、シャフトアライメント、ワーピングヘッド寸法、ファスナー、コーティング、および電気アセンブリを確認します。
- 無負荷テスト → 回転方向、異常な騒音/振動、潤滑、制御機能、緊急停止、および速度を確認します。
- 負荷/引張テスト → 契約基準、クラス要件、承認されたテスト手順、および指定された引張力/速度定格に従って実行します。テスト負荷と期間を確認する必要があります。
- 電気チェック → プロジェクトスコープに従って、絶縁、保護装置、モーターデータ、ケーブル終端、制御ロジック、ローカル/リモート操作、およびエンクロージャー保護を確認します。
- 船上メンテナンス → キャプスタンを船舶の係留機器点検およびメンテナンス計画に含め、明確な操作マーキングと記録を必要に応じて保持します。
- 摩耗箇所 → ワーピングヘッド表面、腐食、ギアボックス漏れ、ベアリング、カップリング、保持ボルト、基礎の亀裂、ケーブルの損傷、制御スイッチ、および装備されているブレーキまたはロック装置を監視します。
選択と問い合わせガイド
ステップ1:船舶の種類、係留配置計画、設置位置、必要な定格引張力、必要なワーピング速度、およびキャプスタンが通常の係留のみか、または他の定義されたデューティ用かを提供してください。
ステップ2:ロープの種類、構造、直径、MBL / LDBF、最小D/d要件、予想されるライン方向、近くのフェアリード/ローラー、および必要なワーピングヘッド直径またはプロファイルを確認してください。
ステップ3:電気供給を確認してください:電圧、周波数、相、モーターデューティ、単速/2速/VFD、必要な始動方法、エンクロージャーIPグレード、絶縁クラス、および危険区域要件。
ステップ4:制御配置を確認してください:ローカル、リモート、または両方。緊急停止ポイント、制御ステーションの場所、視線要件、通信、およびブレーキ/ホールド機能。
ステップ5:基礎とデッキデータを提供してください:取り付けスペース、デッキの厚さ、支持補強材、ボルト配置、ロープリードの高さ、許容機器エンベロープ、およびメンテナンス/取り外しアクセス。
ステップ6:コーティング、材料要件、数量、船級、検査/テストスコープ、証明書要件、納入先、必要な納期、およびGA図面(利用可能な場合)を確認してください。
用途
船首係留ステーション | 船尾係留ステーション | 船側ロープ取り扱いステーション | 商船 | タンカー | バルクキャリア | 貨物船 | 作業船 | バージ | タグボートおよびサービス船 | 新造船およびレトロフィット係留システム
認証とドキュメント
船級検査、製品認証、材料証明書、メーカーテスト証明書、工場受入試験、および立会負荷/機能試験は、船舶クラス、旗国要件、承認図面、および合意された検査計画に従って手配できます。これらのドキュメントは、すべてのキャプスタンに自動的に含まれるわけではありません。
認証:CCS、NK、BV、ABS、DNV、LR、KR、IRS、RS、RINA、CRS、メーカーテスト証明書。
図面と写真

よくある質問
Q1:「水平電動モーターキャプスタン」とはどういう意味ですか?
A1:通常、駆動配置を指します。ワーピングヘッドは垂直で、電動モーターとギアボックスは水平に配置され、通常はデッキ上にあります。これは、モーターとギアボックスがデッキ下に設置される可能性のある、デッキ貫通型垂直駆動キャプスタンとは異なります。最終的な配置は、GA図面で確認する必要があります。
Q2:キャプスタン引張力は、係留索MBLまたは機器SWLと同じですか?
A2:いいえ。定格キャプスタン引張力は、指定された運転条件下でワーピングヘッドで利用可能な牽引力です。係留索MBL / LDBF、船体設計MBL、WLL、継手SWL、および基礎設計荷重は異なる値であり、個別に選択および文書化する必要があります。
Q3:見積もりで最も重要な情報は?
A3:定格引張力、ワーピング速度、ロープの種類と直径、ワーピングヘッドの直径、船舶の電気供給、単速/2速/VFD要件、ローカルまたはリモート制御、設置基礎、船級要件、テストと証明書の範囲、数量、および納入先を確認してください。